Abstrakt
Regulatorsystemet är en kritisk komponent i vattenkraftproduktion och ansvarar för att reglera turbinhastighet och aktiv effekt som svar på nätfrekvensförändringar och sändningskommandon. Utvecklingen från mekanisk-hydrauliska till mikroprocessorbaserade regulatorer representerar ett grundläggande teknologiskt språng som förbättrar precision, tillförlitlighet och funktionalitet. Denna artikel utforskar arkitekturen, kärnteknologierna, funktionerna och fördelarna med moderna mikroprocessorbaserade regulatorer (digitala regulatorer) i vattenkraftapplikationer.
1. Introduktion
En vattenkraftregulators primära uppgift är att upprätthålla en stabil jämvikt mellan den mekaniska kraft som driver turbingeneratorn och den elektriska kraft som elnätet kräver. All obalans orsakar hastighetsavvikelser. Traditionella mekanisk-hydrauliska regulatorer använde flyballs och invecklade hävstångssystem för avkänning och återkoppling. Tillkomsten av mikroprocessorer har förvandlat dessa system till sofistikerade digitala styrenheter, vilket möjliggör avancerade styralgoritmer, sömlös integration med anläggningens styrsystem och överlägsen dynamisk prestanda.
2. Systemarkitektur
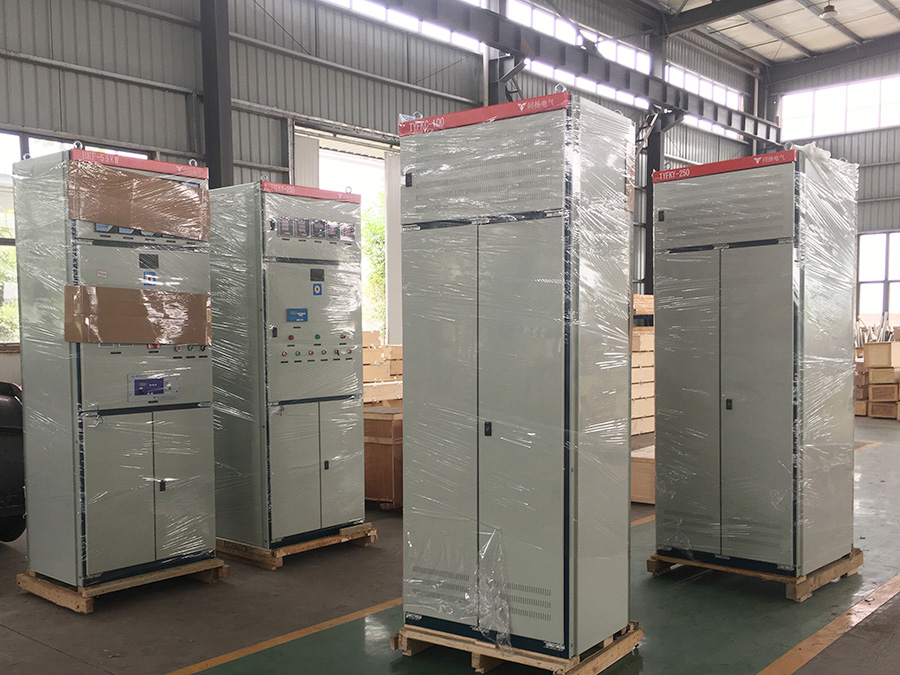
Ett typiskt mikroprocessorbaserat regulatorsystem består av tre huvudlager:
Kontrolllager: Kärnan är en industriell programmerbar logikstyrenhet (PLC) med hög tillförlitlighet eller en dedikerad digital styrenhet. Den exekverar styralgoritmer, bearbetar ingångar och beräknar utsignaler. Redundanta styrenheter (ofta i standby-konfiguration) är standard för kritiska anläggningar för att säkerställa oavbruten drift.
Mät- och inmatningslager: Detta inkluderar sensorer för viktiga parametrar: turbinhastighet (mätt med magnetiska eller frekvenssonder), ledskenans eller nålens position (via positionsgivare), effekt och nätfrekvens. Den tar också emot börvärden från anläggningens övervakningssystem eller nätoperatören.
Elektrohydrauliskt styrlager: Den beräknade digitala styrsignalen omvandlas till en analog signal och förstärks av en elektrohydraulisk omvandlare (vanligtvis en servo- eller proportionalventil). Denna ventil styr exakt hydrauloljeflödet till ett eller flera ställdon (servocylindrar) som fysiskt rör turbinens ledskenor, löpblad (i Kaplan-turbiner) eller nålen (i Pelton-turbiner).
3. Kärnkontrollteknik
Den digitala regulatorns intelligens ligger i dess programvaruimplementerade styralgoritmer.
PID-reglering: Proportionell-integral-derivativalgoritmen förblir hörnstenen. Mikroprocessorn möjliggör oberoende, exakt och adaptiv justering av P-, I- och D-parametrarna för olika driftlägen (t.ex. start, isolerat nät, stor nätanslutning).
Avancerade kontrollstrategier: Moderna regulatorer använder ofta mer sofistikerade tekniker:
Adaptiv/fuzzy logikstyrning: Justerar parametrar automatiskt för icke-linjära turbinegenskaper under varierande tryck- och flödesförhållanden.
Tillståndsåterkopplingskontroll: Förbättrar stabilitet och respons för komplexa hydrauliska system med långa rörledningar.
Dubbelderivata och effektåterkoppling: Används för att förbättra dämpningen vid lastavstötning och transienta händelser.
4. Viktiga funktioner
Utöver grundläggande hastighetsreglering erbjuder digitala regulatorer omfattande funktioner:
Driftlägeshantering: Sömlös växling mellan hastighetsreglering (för isolerade nät eller uppstart), effektreglering (för nätansluten driftsättning) och vattennivå-/flödesreglering (för bevattning eller vattendrag).
Start- och avstängningssekvenser: Helautomatiska, programmerbara sekvenser för smidig och säker turbinacceleration, synkronisering och stopp.
Skydd och diagnostik: Kontinuerlig självövervakning, felloggning och skyddsreaktioner (t.ex. snabb grindstängning vid överhastighetsdetektering, återgång till reservkanaler).
Kommunikation och integration: Stöd för standardiserade industriella protokoll (IEC 61850, Modbus, PROFIBUS) möjliggör sömlös integration i anläggningens SCADA-system (Supervisory Control and Data Acquisition) och det bredare elnätets styrnätverk.
Prestandaoptimering: Funktioner som dödzonskompensation för mekanisk friktion och ickelinjär förstärkningsjustering förbättrar kontrollkvaliteten över hela driftsområdet.
5. Fördelar jämfört med traditionella system
Fördelarna med mikroprocessorbaserade regulatorer är betydande:
Hög precision och stabilitet: Digital bearbetning eliminerar avdrift och dödband i samband med mekaniska länkar, vilket möjliggör extremt exakt frekvenskontroll (±0,1 % eller bättre).
Flexibilitet och anpassningsförmåga: Kontrollstrategier och parametrar kan enkelt modifieras via programvara utan hårdvaruändringar, vilket möjliggör optimering för specifika platsförhållanden.
Förbättrad tillförlitlighet: Minskat mekaniskt slitage, omfattande diagnostik och redundant arkitektur ökar avsevärt den genomsnittliga tiden mellan fel (MTBF).
Avancerad funktionalitet: Möjliggör komplexa styrsekvenser, stödjande nättjänster (som snabbt frekvenssvar) och dataloggning för prestandaanalys.
Enkelt underhåll och testning: Feldiagnostik förenklas och simuleringslägen möjliggör grundlig testning utan att själva turbinen behöver användas.
6. Slutsats
Den mikroprocessorbaserade regulatorn är den definitiva lösningen för modern vattenkraftsreglering. Den har utvecklats från en enkel regulator till en intelligent, nätverksansluten kontrollnod som är avgörande för anläggningseffektivitet, nätstabilitet och tillhandahållande av viktiga nättjänster. I takt med att penetrationen av förnybar energi ökar kommer den snabba, exakta och flexibla responsen hos digitala regulatorer att bli ännu viktigare för att upprätthålla tröghet i kraftsystemet och frekvensstabilitet. Framtida utvecklingar kommer sannolikt att fokusera på förbättrad cybersäkerhet, djupare integration med anläggningsomfattande digitala tvillingar och mer avancerade AI-drivna prediktiva styralgoritmer.
Publiceringstid: 11 december 2025
