Kopsavilkums
Regulatora sistēma ir kritiski svarīga hidroenerģijas ražošanas sastāvdaļa, kas atbild par turbīnu ātruma un aktīvās jaudas regulēšanu, reaģējot uz tīkla frekvences izmaiņām un dispečeru komandām. Pāreja no mehāniski hidrauliskiem uz mikroprocesoru regulatoriem ir fundamentāls tehnoloģisks lēciens, kas uzlabo precizitāti, uzticamību un funkcionalitāti. Šajā rakstā ir aplūkota mūsdienu mikroprocesoru regulatoru (digitālo regulatoru) arhitektūra, galvenās tehnoloģijas, funkcionalitāte un priekšrocības hidroenerģijas lietojumprogrammās.
1. Ievads
Hidroenerģijas regulatora galvenais uzdevums ir uzturēt stabilu līdzsvaru starp mehānisko jaudu, kas darbina turbīnu ģeneratoru, un tīkla pieprasīto elektrisko jaudu. Jebkura nelīdzsvarotība izraisa ātruma novirzes. Tradicionālie mehāniski hidrauliskie regulatori izmantoja lidojošās bumbas un sarežģītas sviru sistēmas uztveršanai un atgriezeniskajai saitei. Mikroprocesoru parādīšanās ir pārveidojusi šīs sistēmas par sarežģītiem digitālajiem kontrolieriem, nodrošinot uzlabotus vadības algoritmus, nemanāmu integrāciju ar elektrostacijas vadības sistēmām un izcilu dinamisko veiktspēju.
2. Sistēmas arhitektūra
Tipiska mikroprocesora vadības sistēma sastāv no trim galvenajiem slāņiem:
Vadības slānis: Kodols ir augstas uzticamības rūpnieciskais programmējamais loģiskais kontrolieris (PLC) vai speciāls digitālais kontrolieris. Tas izpilda vadības algoritmus, apstrādā ieejas datus un aprēķina izejas signālus. Kritiski svarīgām iekārtām standarta aprīkojums ir dublēti kontrolieri (bieži vien karstās gaidīšanas režīma konfigurācijā), lai nodrošinātu nepārtrauktu darbību.
Mērījumu un ievades slānis: Tas ietver sensorus galvenajiem parametriem: turbīnas ātrumam (mēra ar magnētiskām vai frekvences zondēm), vadotnes lāpstiņas vai adatas pozīcijai (izmantojot pozīcijas devējus), jaudai un tīkla frekvencei. Tas arī saņem iestatītās vērtības no elektrostacijas uzraudzības vadības vai tīkla operatora.
Elektrohidrauliskās piedziņas slānis: aprēķinātais digitālais vadības signāls tiek pārveidots analogā signālā un pastiprināts ar elektrohidraulisko pārveidotāju (parasti servo vai proporcionālo vārstu). Šis vārsts precīzi kontrolē hidrauliskās eļļas plūsmu uz vienu vai vairākiem izpildmehānismiem (servo cilindriem), kas fiziski pārvieto turbīnas virzošās lāpstiņas, skrejriteņa lāpstiņas (Kaplana turbīnās) vai adatu (Peltona turbīnās).
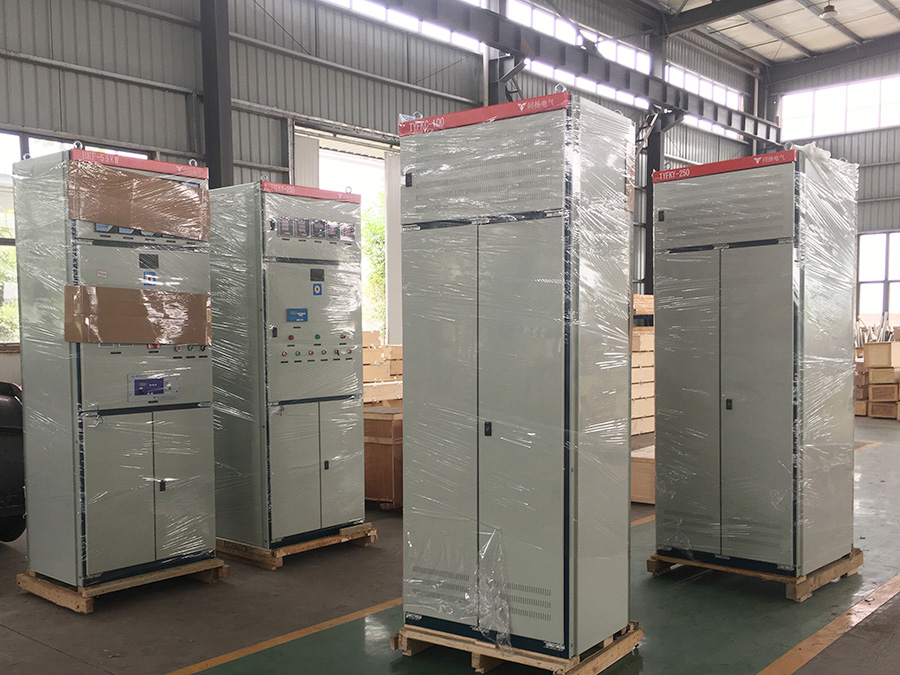
3. Galvenā vadības tehnoloģija
Digitālā regulatora intelekts slēpjas tā programmatūras ieviestajos vadības algoritmos.
PID vadība: Proporcionāli integrāls atvasinājums algoritms joprojām ir stūrakmens. Mikroprocesors ļauj neatkarīgi, precīzi un adaptīvi regulēt P, I un D parametrus dažādiem darbības režīmiem (piemēram, palaišanas laikā, izolētā tīklā, liela tīkla pieslēgumā).
Uzlabotas kontroles stratēģijas: Mūsdienu regulatori bieži izmanto sarežģītākas metodes:
Adaptīvā/izplūdušās loģikas vadība: automātiski pielāgo parametrus nelineārām turbīnas īpašībām mainīgos spiediena un plūsmas apstākļos.
Stāvokļa atgriezeniskās saites vadība: uzlabo stabilitāti un reakciju sarežģītām hidrauliskām sistēmām ar garām spiediena caurulēm.
Divkāršā atvasinājuma un jaudas atgriezeniskā saite: tiek izmantota, lai uzlabotu slāpēšanu slodzes noraidīšanas un pārejas notikumu laikā.
4. Galvenās funkcijas
Papildus pamata ātruma regulēšanai digitālie regulatori nodrošina visaptverošas funkcijas:
Darbības režīma pārvaldība: nemanāma pārslēgšanās starp ātruma kontroli (izolētiem tīkliem vai palaišanai), jaudas kontroli (tīklam pieslēgtai dispečeram) un ūdens līmeņa/plūsmas kontroli (apūdeņošanas vai upes noteces shēmām).
Palaišanas un izslēgšanas secības: pilnībā automatizētas, programmējamas secības vienmērīgai un drošai turbīnas paātrināšanai, sinhronizācijai un apturēšanai.
Aizsardzība un diagnostika: nepārtraukta pašuzraudzība, kļūmju reģistrēšana un aizsardzības reakcijas (piemēram, ātra vārtu aizvēršana, konstatējot ātruma pārsniegšanu, pāreja uz rezerves kanāliem).
Komunikācija un integrācija: Atbalsts standarta rūpnieciskajiem protokoliem (IEC 61850, Modbus, PROFIBUS) nodrošina nemanāmu integrāciju rūpnīcas SCADA (uzraudzības vadības un datu iegūšanas) sistēmā un plašākā tīkla vadības tīklā.
Veiktspējas optimizācija: tādas funkcijas kā mirušās zonas kompensācija mehāniskajai berzei un nelineārā pastiprinājuma regulēšana uzlabo vadības kvalitāti visā darbības diapazonā.
5. Priekšrocības salīdzinājumā ar tradicionālajām sistēmām
Mikroprocesoru balstītu regulatoru priekšrocības ir ievērojamas:
Augsta precizitāte un stabilitāte: digitālā apstrāde novērš mehānisko savienojumu radīto nobīdi un nekustīgo joslu, nodrošinot ārkārtīgi precīzu frekvences kontroli (±0,1% vai labāk).
Elastība un pielāgojamība: Vadības stratēģijas un parametrus var viegli modificēt, izmantojot programmatūru, bez aparatūras izmaiņām, kas ļauj optimizēt darbību konkrētiem objekta apstākļiem.
Uzlabota uzticamība: Samazināts mehāniskais nodilums, visaptveroša diagnostika un dublēta arhitektūra ievērojami palielina vidējo laiku starp kļūmēm (MTBF).
Paplašināta funkcionalitāte: Nodrošina sarežģītas vadības secības, papildu tīkla pakalpojumus (piemēram, ātru frekvences reakciju) un datu reģistrēšanu veiktspējas analīzei.
Vienkārša apkope un testēšana: Kļūmju diagnostika ir vienkāršota, un simulācijas režīmi ļauj veikt rūpīgu testēšanu, nedarbinot faktisko turbīnu.
6. Secinājums
Mikroprocesora bāzes regulators ir noteicošais risinājums mūsdienu hidroenerģijas vadībai. Tas ir attīstījies no vienkārša regulatora par inteliģentu, tīklā savienotu vadības mezglu, kas ir izšķiroši svarīgs elektrostacijas efektivitātei, tīkla stabilitātei un būtisku tīkla pakalpojumu nodrošināšanai. Pieaugot atjaunojamās enerģijas izplatībai, digitālo regulatoru ātrā, precīzā un elastīgā reakcija kļūs vēl svarīgāka energosistēmas inerces un frekvences stabilitātes uzturēšanā. Turpmākā attīstība, visticamāk, būs vērsta uz uzlabotu kiberdrošību, dziļāku integrāciju ar digitālajiem dvīņiem visā elektrostacijā un modernākiem mākslīgā intelekta vadītiem paredzošās vadības algoritmiem.
Publicēšanas laiks: 2025. gada 11. decembris
