Povzetek
Sistem regulatorjev je ključna komponenta pri proizvodnji hidroelektrarn, odgovorna za regulacijo hitrosti turbine in izhodne delovne moči kot odziv na spremembe frekvence omrežja in ukaze za odpremljanje. Razvoj od mehansko-hidravličnih do regulatorjev, ki temeljijo na mikroprocesorjih, predstavlja temeljni tehnološki preskok, saj izboljšuje natančnost, zanesljivost in funkcionalnost. Ta članek raziskuje arhitekturo, ključne tehnologije, funkcionalnosti in prednosti sodobnih regulatorjev, ki temeljijo na mikroprocesorjih (digitalnih regulatorjev), v hidroenergetskih aplikacijah.
1. Uvod
Primarna naloga regulatorja hidroelektrarne je vzdrževanje stabilnega ravnovesja med mehansko močjo, ki poganja turbino-generator, in električno energijo, ki jo zahteva omrežje. Vsako neravnovesje povzroči odstopanje hitrosti. Tradicionalni mehansko-hidravlični regulatorji so za zaznavanje in povratne informacije uporabljali kroglične regulatorje in zapletene vzvodne sisteme. Pojav mikroprocesorjev je te sisteme preoblikoval v sofisticirane digitalne krmilnike, ki omogočajo napredne algoritme krmiljenja, brezhibno integracijo s sistemi krmiljenja elektrarne in vrhunsko dinamično delovanje.
2. Arhitektura sistema
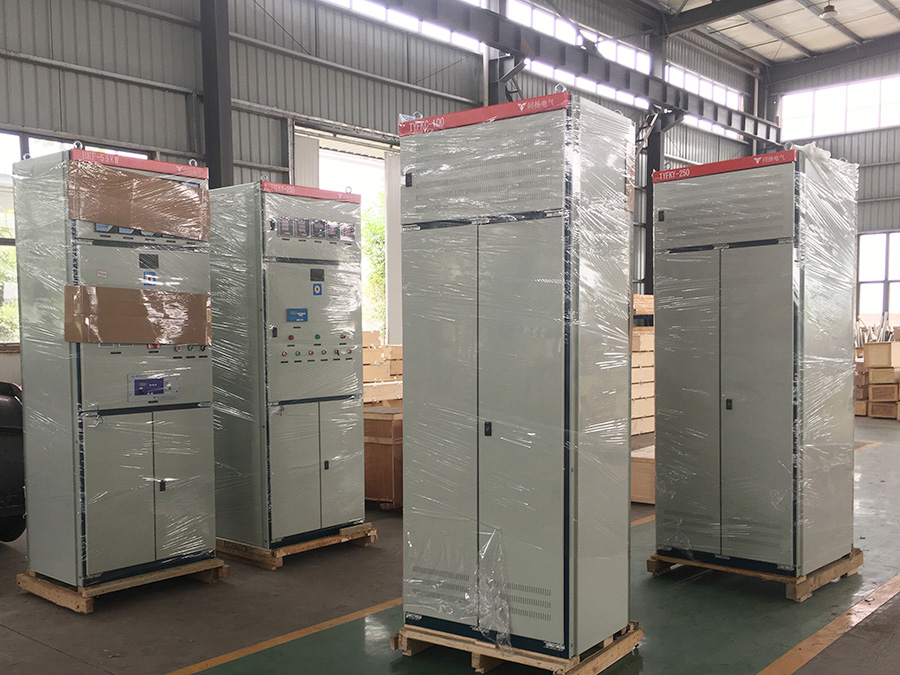
Tipičen mikroprocesorski regulator je sestavljen iz treh glavnih plasti:
Krmilna plast: Jedro je visoko zanesljiv industrijski programabilni logični krmilnik (PLC) ali namensko digitalni krmilnik. Izvaja krmilne algoritme, obdeluje vhodne podatke in izračunava izhodne signale. Redundantni krmilniki (pogosto v konfiguraciji vroče pripravljenosti) so standardni za kritične obrate, da se zagotovi nemoteno delovanje.
Merilna in vhodna plast: Ta vključuje senzorje za ključne parametre: hitrost turbine (merjeno z magnetnimi ali frekvenčnimi sondami), položaj vodilne lopatice ali igle (prek pretvornikov položaja), izhodno moč in omrežno frekvenco. Prav tako prejema nastavljene vrednosti od nadzornega sistema elektrarne ali operaterja omrežja.
Elektrohidravlična aktuacijska plast: Izračunani digitalni krmilni signal se pretvori v analogni signal in ga ojača elektrohidravlični pretvornik (običajno servo ali proporcionalni ventil). Ta ventil natančno krmili pretok hidravličnega olja do enega ali več aktuatorjev (servo valjev), ki fizično premikajo vodilne lopatice turbine, lopatice rotorja (pri Kaplanovih turbinah) ali iglo (pri Peltonovih turbinah).
3. Tehnologija jedrnega nadzora
Inteligenca digitalnega regulatorja leži v njegovih programsko implementiranih krmilnih algoritmih.
PID regulacija: Proporcionalno-integralno-derivacijski algoritem ostaja temelj. Mikroprocesor omogoča neodvisno, natančno in prilagodljivo nastavitev parametrov P, I in D za različne načine delovanja (npr. zagon, izolirano omrežje, priključitev na veliko omrežje).
Napredne strategije nadzora: Sodobni regulatorji pogosto vključujejo bolj sofisticirane tehnike:
Prilagodljivo/mehko logično krmiljenje: Samodejno prilagaja parametre za nelinearne karakteristike turbine pri različnih pogojih tlaka in pretoka.
Nadzor s povratno zanko: Izboljša stabilnost in odzivnost kompleksnih hidravličnih sistemov z dolgimi cevovodi.
Dvojna odvodna in močnostna povratna zanka: Uporablja se za izboljšanje dušenja med zavrnitvijo obremenitve in prehodnimi dogodki.
4. Ključne funkcionalnosti
Poleg osnovne regulacije hitrosti digitalni regulatorji ponujajo tudi obsežne funkcije:
Upravljanje načina delovanja: Brezhibno preklapljanje med nadzorom hitrosti (za izolirana omrežja ali zagon), nadzorom moči (za dispečiranje, povezano z omrežjem) in nadzorom nivoja vode/pretoka (za namakanje ali pretočne sheme).
Zaporedja zagona in zaustavitve: Popolnoma avtomatizirana, programabilna zaporedja za gladko in varno pospeševanje, sinhronizacijo in zaustavitev turbine.
Zaščita in diagnostika: Neprekinjeno samonadzorovanje, beleženje napak in zaščitni odzivi (npr. hitro zapiranje vrat ob zaznavi prekoračitve hitrosti, vrnitev na rezervne kanale).
Komunikacija in integracija: Podpora za standardne industrijske protokole (IEC 61850, Modbus, PROFIBUS) omogoča brezhibno integracijo v sistem SCADA (nadzorni nadzor in zajem podatkov) obrata in širše omrežje za nadzor omrežja.
Optimizacija delovanja: Funkcije, kot sta kompenzacija mrtve cone za mehansko trenje in nelinearna prilagoditev ojačanja, izboljšajo kakovost krmiljenja v celotnem delovnem območju.
5. Prednosti pred tradicionalnimi sistemi
Prednosti regulatorjev na osnovi mikroprocesorjev so znatne:
Visoka natančnost in stabilnost: Digitalna obdelava odpravlja zdrs in mrtvi pas, povezan z mehanskimi povezavami, kar omogoča izjemno natančen nadzor frekvence (±0,1 % ali boljše).
Prilagodljivost in prilagodljivost: Strategije krmiljenja in parametre je mogoče enostavno spreminjati s programsko opremo brez sprememb strojne opreme, kar omogoča optimizacijo za specifične pogoje na lokaciji.
Izboljšana zanesljivost: Zmanjšana mehanska obraba, celovita diagnostika in redundantna arhitektura znatno povečajo povprečni čas med okvarami (MTBF).
Napredna funkcionalnost: Omogoča kompleksne krmilne sekvence, pomožne omrežne storitve (kot je hiter frekvenčni odziv) in beleženje podatkov za analizo delovanja.
Enostavnost vzdrževanja in testiranja: Diagnostika napak je poenostavljena, simulacijski načini pa omogočajo temeljito testiranje brez delovanja dejanske turbine.
6. Zaključek
Mikroprocesorski regulator je dokončna rešitev za sodobno krmiljenje hidroelektrarn. Iz preprostega regulatorja se je razvil v inteligentno, omrežno krmilno vozlišče, ki je ključnega pomena za učinkovitost elektrarne, stabilnost omrežja in zagotavljanje bistvenih omrežnih storitev. Z naraščajočo uveljavitvijo obnovljivih virov energije bo hiter, natančen in prilagodljiv odziv digitalnih regulatorjev postal še pomembnejši pri ohranjanju vztrajnosti elektroenergetskega sistema in frekvenčne stabilnosti. Prihodnji razvoj se bo verjetno osredotočil na izboljšano kibernetsko varnost, globljo integracijo z digitalnimi dvojčki celotne elektrarne in naprednejše algoritme napovednega krmiljenja, ki jih poganja umetna inteligenca.
Čas objave: 11. dec. 2025
