Abstrakt
Regulatorsystemet er en kritisk komponent i vandkraftproduktion og er ansvarlig for at regulere turbinehastighed og aktiv effekt som reaktion på ændringer i netfrekvens og fordeling af forsyningskommandoer. Udviklingen fra mekanisk-hydrauliske til mikroprocessorbaserede regulatorer repræsenterer et fundamentalt teknologisk spring, der forbedrer præcision, pålidelighed og funktionalitet. Denne artikel udforsker arkitekturen, kerneteknologierne, funktionaliteterne og fordelene ved moderne mikroprocessorbaserede regulatorer (digitale regulatorer) i vandkraftapplikationer.
1. Introduktion
Den primære mission for en vandkraftregulator er at opretholde en stabil ligevægt mellem den mekaniske kraft, der driver turbinen-generatoren, og den elektriske effekt, der kræves af nettet. Enhver ubalance forårsager hastighedsafvigelse. Traditionelle mekanisk-hydrauliske regulatorer brugte flyballs og indviklede håndtagssystemer til registrering og feedback. Fremkomsten af mikroprocessorer har omdannet disse systemer til sofistikerede digitale controllere, der muliggør avancerede kontrolalgoritmer, problemfri integration med anlægsstyringssystemer og overlegen dynamisk ydeevne.
2. Systemarkitektur
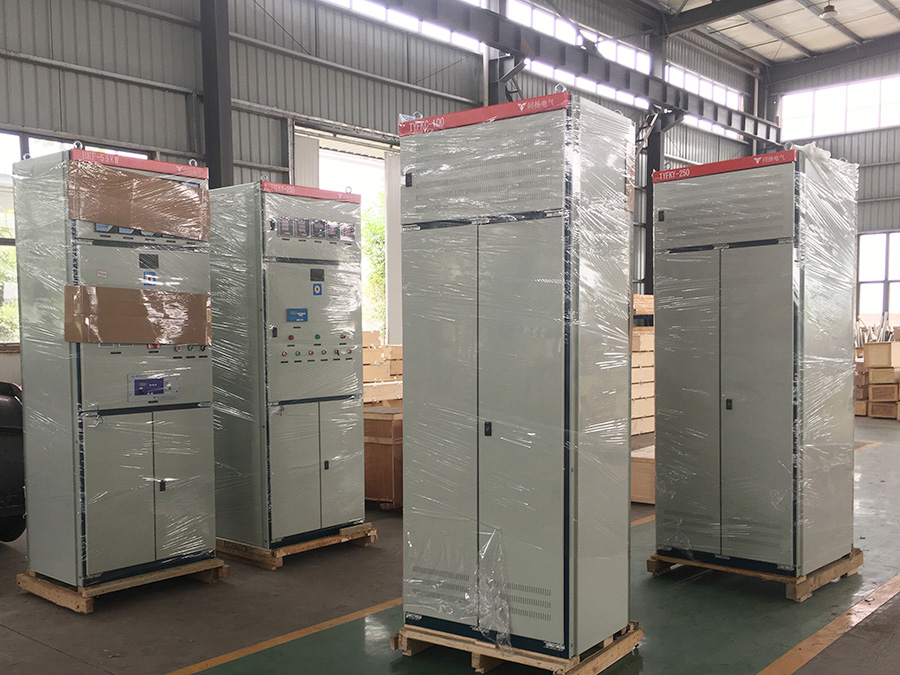
Et typisk mikroprocessorbaseret regulatorsystem består af tre hovedlag:
Kontrollag: Kernen er en industriel programmerbar logikcontroller (PLC) med høj pålidelighed eller en dedikeret digital controller. Den udfører kontrolalgoritmer, behandler input og beregner outputsignaler. Redundante controllere (ofte i hot-standby-konfiguration) er standard for kritiske anlæg for at sikre uafbrudt drift.
Måling og inputlag: Dette omfatter sensorer til nøgleparametre: turbinehastighed (målt med magnetiske eller frekvensprober), ledeskovl- eller nåleposition (via positionstransducere), effekt og netfrekvens. Det modtager også sætpunkter fra anlæggets overvågningsstyring eller netoperatøren.
Elektrohydraulisk aktiveringslag: Det beregnede digitale styresignal konverteres til et analogt signal og forstærkes af en elektrohydraulisk konverter (typisk en servo- eller proportionalventil). Denne ventil styrer præcist hydraulikoliestrømmen til en eller flere aktuatorer (servocylindere), der fysisk bevæger turbinens ledeskinner, løbeblade (i Kaplan-turbiner) eller nålen (i Pelton-turbiner).
3. Kernekontrolteknologi
Den digitale regulators intelligens ligger i dens softwareimplementerede kontrolalgoritmer.
PID-styring: Proportional-Integral-Derivative-algoritmen er fortsat hjørnestenen. Mikroprocessoren muliggør uafhængig, præcis og adaptiv justering af P-, I- og D-parametrene til forskellige driftstilstande (f.eks. opstart, isoleret net, stor nettilslutning).
Avancerede kontrolstrategier: Moderne regulatorer inkorporerer ofte mere sofistikerede teknikker:
Adaptiv/fuzzy logisk kontrol: Justerer parametre automatisk for ikke-lineære turbinekarakteristika under varierende tryk- og flowforhold.
Tilstandsfeedbackkontrol: Forbedrer stabilitet og respons for komplekse hydrauliske systemer med lange rørledninger.
Dobbeltafledt og effektfeedback: Bruges til at forbedre dæmpning under lastafvisning og transiente hændelser.
4. Nøglefunktioner
Ud over grundlæggende hastighedsregulering tilbyder digitale regulatorer omfattende funktioner:
Driftstilstandsstyring: Problemfri skift mellem hastighedsstyring (til isolerede net eller opstart), effektstyring (til nettilsluttet fordeling) og vandstands-/flowstyring (til kunstvanding eller flodløbsprojekter).
Opstarts- og nedlukningssekvenser: Fuldautomatiske, programmerbare sekvenser for jævn og sikker turbineacceleration, synkronisering og stop.
Beskyttelse og diagnosticering: Kontinuerlig selvovervågning, fejllogning og beskyttende reaktioner (f.eks. hurtig lukning af porten ved overhastighedsdetektion, fallback til backupkanaler).
Kommunikation og integration: Understøttelse af standard industrielle protokoller (IEC 61850, Modbus, PROFIBUS) muliggør problemfri integration i anlæggets SCADA-system (Supervisory Control and Data Acquisition) og det bredere elnetværk.
Ydelsesoptimering: Funktioner som dødzonekompensation for mekanisk friktion og ikke-lineær forstærkningsjustering forbedrer kontrolkvaliteten på tværs af hele driftsområdet.
5. Fordele i forhold til traditionelle systemer
Fordelene ved mikroprocessorbaserede regulatorer er betydelige:
Høj præcision og stabilitet: Digital behandling eliminerer drift og dødbånd forbundet med mekaniske forbindelser, hvilket muliggør ekstremt præcis frekvensstyring (±0,1 % eller bedre).
Fleksibilitet og tilpasningsevne: Kontrolstrategier og parametre kan nemt ændres via software uden hardwareændringer, hvilket muliggør optimering til specifikke forhold på stedet.
Forbedret pålidelighed: Reduceret mekanisk slid, omfattende diagnosticering og redundant arkitektur øger den gennemsnitlige tid mellem fejl (MTBF) betydeligt.
Avanceret funktionalitet: Muliggør komplekse kontrolsekvenser, supplerende nettjenester (som hurtig frekvensrespons) og datalogning til ydeevneanalyse.
Nem vedligeholdelse og testning: Fejldiagnose er forenklet, og simuleringstilstande muliggør grundig testning uden at betjene selve turbinen.
6. Konklusion
Den mikroprocessorbaserede regulator er den definitive løsning til moderne vandkraftstyring. Den har udviklet sig fra en simpel regulator til en intelligent, netværksforbundet kontrolnode, der er afgørende for anlægseffektivitet, netstabilitet og levering af essentielle nettjenester. Efterhånden som vedvarende energis udbredelse vokser, vil den hurtige, præcise og fleksible respons fra digitale regulatorer blive endnu vigtigere for at opretholde inerti i elsystemet og frekvensstabilitet. Fremtidige udviklinger vil sandsynligvis fokusere på forbedret cybersikkerhed, dybere integration med digitale tvillinger på tværs af anlæg og mere avancerede AI-drevne prædiktive kontrolalgoritmer.
Udsendelsestidspunkt: 11. dec. 2025
