เชิงนามธรรม
ระบบควบคุมความเร็วรอบกังหัน (Governor system) เป็นส่วนประกอบสำคัญในการผลิตไฟฟ้าพลังน้ำ ทำหน้าที่ควบคุมความเร็วรอบของกังหันและกำลังไฟฟ้าที่ผลิตได้ตามการเปลี่ยนแปลงความถี่ของระบบไฟฟ้าและคำสั่งควบคุม การพัฒนาจากระบบควบคุมความเร็วรอบแบบกลไกไฮดรอลิกไปสู่ระบบควบคุมความเร็วรอบแบบใช้ไมโครโปรเซสเซอร์ถือเป็นความก้าวหน้าทางเทคโนโลยีขั้นพื้นฐาน ช่วยเพิ่มความแม่นยำ ความน่าเชื่อถือ และฟังก์ชันการทำงาน บทความนี้จะสำรวจสถาปัตยกรรม เทคโนโลยีหลัก ฟังก์ชันการทำงาน และข้อดีของระบบควบคุมความเร็วรอบกังหันแบบใช้ไมโครโปรเซสเซอร์สมัยใหม่ (ระบบควบคุมความเร็วรอบแบบดิจิทัล) ในการใช้งานด้านพลังงานน้ำ
1. บทนำ
ภารกิจหลักของตัวควบคุมความเร็วของโรงไฟฟ้าพลังน้ำคือการรักษาสมดุลที่มั่นคงระหว่างกำลังเชิงกลที่ขับเคลื่อนกังหันและเครื่องกำเนิดไฟฟ้ากับกำลังไฟฟ้าที่ระบบส่งต้องการ หากเกิดความไม่สมดุลใดๆ จะทำให้ความเร็วเบี่ยงเบน ตัวควบคุมความเร็วแบบกลไก-ไฮดรอลิกแบบดั้งเดิมใช้ลูกบอลควบคุมและระบบคันโยกที่ซับซ้อนสำหรับการตรวจจับและป้อนกลับ การมาถึงของไมโครโปรเซสเซอร์ได้เปลี่ยนระบบเหล่านี้ให้กลายเป็นตัวควบคุมดิจิทัลที่ซับซ้อน ทำให้สามารถใช้ขั้นตอนวิธีควบคุมขั้นสูง การบูรณาการอย่างราบรื่นกับระบบควบคุมโรงไฟฟ้า และประสิทธิภาพการทำงานแบบไดนามิกที่เหนือกว่า
2. สถาปัตยกรรมระบบ
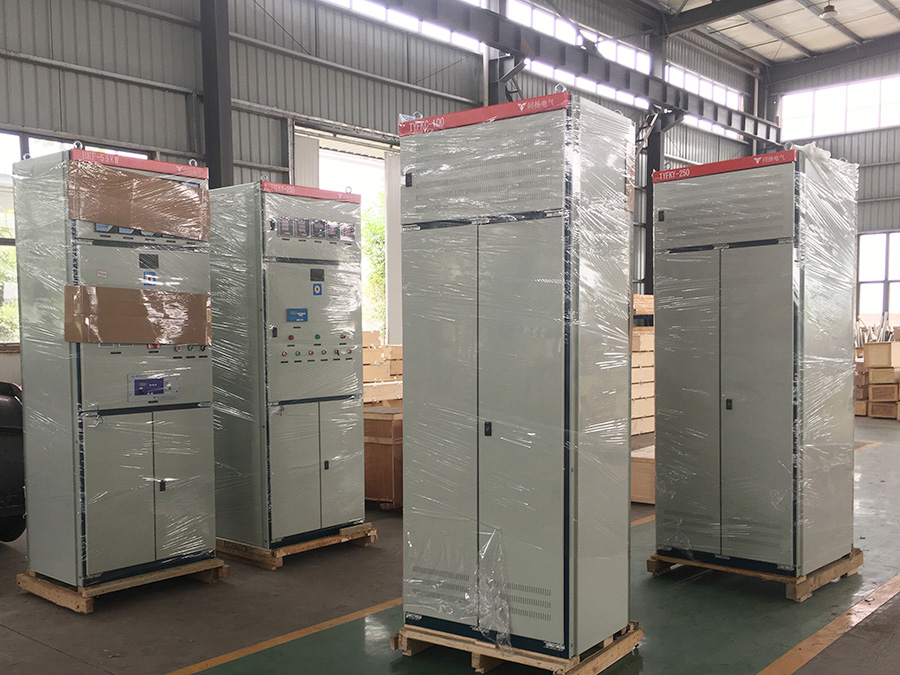
ระบบควบคุมการทำงานที่ใช้ไมโครโปรเซสเซอร์โดยทั่วไปประกอบด้วยสามชั้นหลัก:
ชั้นควบคุม: หัวใจหลักคือตัวควบคุมลอจิกแบบโปรแกรมได้ระดับอุตสาหกรรม (PLC) ที่มีความน่าเชื่อถือสูง หรือตัวควบคุมดิจิทัลเฉพาะทาง ทำหน้าที่ประมวลผลอัลกอริธึมควบคุม ประมวลผลข้อมูลนำเข้า และคำนวณสัญญาณส่งออก ตัวควบคุมสำรอง (มักอยู่ในรูปแบบสแตนด์บายแบบพร้อมใช้งาน) เป็นมาตรฐานสำหรับโรงงานที่สำคัญเพื่อให้มั่นใจได้ว่าการทำงานจะไม่หยุดชะงัก
ชั้นการวัดและการป้อนข้อมูล: ชั้นนี้ประกอบด้วยเซ็นเซอร์สำหรับพารามิเตอร์สำคัญ ได้แก่ ความเร็วของกังหัน (วัดโดยโพรบแม่เหล็กหรือความถี่) ตำแหน่งของใบพัดนำทางหรือเข็ม (ผ่านทรานสดิวเซอร์ตำแหน่ง) กำลังไฟฟ้าขาออก และความถี่ของระบบไฟฟ้า นอกจากนี้ยังรับค่าที่ตั้งไว้จากระบบควบคุมดูแลของโรงไฟฟ้าหรือผู้ควบคุมระบบไฟฟ้าด้วย
ชั้นควบคุมด้วยระบบไฟฟ้าไฮดรอลิก: สัญญาณควบคุมดิจิทัลที่คำนวณได้จะถูกแปลงเป็นสัญญาณอนาล็อกและขยายโดยตัวแปลงไฟฟ้าไฮดรอลิก (โดยทั่วไปคือเซอร์โววาล์วหรือวาล์วสัดส่วน) วาล์วนี้จะควบคุมการไหลของน้ำมันไฮดรอลิกไปยังแอคทูเอเตอร์ (กระบอกสูบเซอร์โว) หนึ่งตัวหรือมากกว่านั้นอย่างแม่นยำ ซึ่งจะเคลื่อนที่ใบพัดนำทาง ใบพัดวิ่ง (ในกังหันคาปลัน) หรือเข็ม (ในกังหันเพลตัน) ของกังหัน
3. เทคโนโลยีควบคุมแกนกลาง
ความชาญฉลาดของผู้ว่าการดิจิทัลนั้นอยู่ที่อัลกอริธึมควบคุมที่ถูกนำมาใช้ในซอฟต์แวร์
การควบคุมแบบ PID: อัลกอริทึมสัดส่วน-อินทิกรัล-อนุพันธ์ (Proportional-Integral-Derivative) ยังคงเป็นหัวใจหลัก ไมโครโปรเซสเซอร์ช่วยให้สามารถปรับแต่งค่าพารามิเตอร์ P, I และ D ได้อย่างอิสระ แม่นยำ และปรับเปลี่ยนได้ตามโหมดการทำงานต่างๆ (เช่น การเริ่มต้นระบบ การเชื่อมต่อกับโครงข่ายไฟฟ้าแบบแยกส่วน การเชื่อมต่อกับโครงข่ายไฟฟ้าขนาดใหญ่)
กลยุทธ์การควบคุมขั้นสูง: ผู้ว่าการรัฐสมัยใหม่มักใช้เทคนิคที่ซับซ้อนกว่าเดิม:
การควบคุมแบบปรับตัว/ตรรกะคลุมเครือ: ปรับพารามิเตอร์โดยอัตโนมัติสำหรับลักษณะเฉพาะของกังหันที่ไม่เป็นเชิงเส้นภายใต้สภาวะหัวน้ำและอัตราการไหลที่เปลี่ยนแปลงไป
การควบคุมแบบป้อนกลับสถานะ (State Feedback Control): ช่วยเพิ่มเสถียรภาพและการตอบสนองสำหรับระบบไฮดรอลิกที่ซับซ้อนซึ่งมีท่อส่งน้ำยาว
การป้อนกลับแบบอนุพันธ์คู่และกำลัง: ใช้เพื่อเพิ่มประสิทธิภาพการหน่วงในระหว่างการตัดโหลดและเหตุการณ์ชั่วขณะ
4. ฟังก์ชันการทำงานหลัก
นอกเหนือจากการควบคุมความเร็วขั้นพื้นฐานแล้ว ตัวควบคุมความเร็วแบบดิจิทัลยังมีฟังก์ชันที่ครอบคลุมอีกมากมาย:
การจัดการโหมดการทำงาน: สลับโหมดได้อย่างราบรื่นระหว่างการควบคุมความเร็ว (สำหรับระบบไฟฟ้าแบบแยกส่วนหรือการเริ่มต้นระบบ), การควบคุมกำลังไฟฟ้า (สำหรับการจ่ายไฟที่เชื่อมต่อกับระบบไฟฟ้าหลัก) และการควบคุมระดับน้ำ/การไหลของน้ำ (สำหรับการชลประทานหรือระบบน้ำไหลตามธรรมชาติ)
ลำดับการเริ่มต้นและการหยุดทำงาน: ลำดับการทำงานแบบอัตโนมัติเต็มรูปแบบที่สามารถตั้งโปรแกรมได้ เพื่อการเร่งความเร็ว การซิงโครไนซ์ และการหยุดกังหันอย่างราบรื่นและปลอดภัย
การป้องกันและการวินิจฉัย: การตรวจสอบตนเองอย่างต่อเนื่อง การบันทึกข้อผิดพลาด และการตอบสนองเชิงป้องกัน (เช่น การปิดประตูอย่างรวดเร็วเมื่อตรวจพบความเร็วเกิน การเปลี่ยนไปใช้ช่องทางสำรอง)
การสื่อสารและการบูรณาการ: การรองรับโปรโตคอลมาตรฐานอุตสาหกรรม (IEC 61850, Modbus, PROFIBUS) ช่วยให้สามารถบูรณาการเข้ากับระบบ SCADA (Supervisory Control and Data Acquisition) ของโรงงานและเครือข่ายควบคุมกริดที่กว้างขึ้นได้อย่างราบรื่น
การเพิ่มประสิทธิภาพการทำงาน: คุณสมบัติต่างๆ เช่น การชดเชยโซนไร้การตอบสนองสำหรับแรงเสียดทานเชิงกล และการปรับค่าเกนแบบไม่เชิงเส้น ช่วยเพิ่มคุณภาพการควบคุมตลอดช่วงการทำงานทั้งหมด
5. ข้อดีเหนือระบบแบบดั้งเดิม
ข้อดีของตัวควบคุมที่ใช้ไมโครโปรเซสเซอร์นั้นมีมากมาย:
ความแม่นยำและความเสถียรสูง: การประมวลผลแบบดิจิทัลช่วยขจัดความคลาดเคลื่อนและช่วงที่ไม่ตอบสนองซึ่งเกี่ยวข้องกับกลไกการเชื่อมต่อ ทำให้สามารถควบคุมความถี่ได้อย่างแม่นยำอย่างยิ่ง (±0.1% หรือดีกว่า)
ความยืดหยุ่นและความสามารถในการปรับตัว: กลยุทธ์การควบคุมและพารามิเตอร์ต่างๆ สามารถปรับเปลี่ยนได้ง่ายผ่านซอฟต์แวร์โดยไม่ต้องเปลี่ยนแปลงฮาร์ดแวร์ ทำให้สามารถปรับให้เหมาะสมกับสภาพพื้นที่เฉพาะได้
ความน่าเชื่อถือที่เพิ่มขึ้น: การสึกหรอทางกลที่ลดลง การวินิจฉัยที่ครอบคลุม และสถาปัตยกรรมสำรอง ช่วยเพิ่มระยะเวลาเฉลี่ยระหว่างความล้มเหลว (MTBF) อย่างมีนัยสำคัญ
ฟังก์ชันการทำงานขั้นสูง: ช่วยให้สามารถควบคุมลำดับการทำงานที่ซับซ้อน บริการเสริมสำหรับระบบไฟฟ้า (เช่น การตอบสนองความถี่อย่างรวดเร็ว) และการบันทึกข้อมูลเพื่อวิเคราะห์ประสิทธิภาพได้
ความสะดวกในการบำรุงรักษาและการทดสอบ: การวินิจฉัยข้อผิดพลาดทำได้ง่ายขึ้น และโหมดจำลองช่วยให้สามารถทดสอบได้อย่างละเอียดโดยไม่ต้องใช้งานกังหันจริง
6. บทสรุป
ตัวควบคุมแบบไมโครโปรเซสเซอร์เป็นโซลูชันที่สมบูรณ์แบบสำหรับการควบคุมพลังงานน้ำในยุคปัจจุบัน มันได้พัฒนาจากตัวควบคุมแบบธรรมดาไปสู่โหนดควบคุมอัจฉริยะที่เชื่อมต่อเครือข่าย ซึ่งมีความสำคัญต่อประสิทธิภาพของโรงไฟฟ้า ความเสถียรของโครงข่าย และการให้บริการที่จำเป็นของโครงข่ายไฟฟ้า เมื่อการใช้พลังงานหมุนเวียนเพิ่มมากขึ้น การตอบสนองที่รวดเร็ว แม่นยำ และยืดหยุ่นของตัวควบคุมดิจิทัลจะยิ่งมีความสำคัญมากขึ้นในการรักษาความเฉื่อยและความเสถียรของความถี่ของระบบไฟฟ้า การพัฒนาในอนาคตมีแนวโน้มที่จะมุ่งเน้นไปที่การรักษาความปลอดภัยทางไซเบอร์ที่ดียิ่งขึ้น การบูรณาการที่ลึกซึ้งยิ่งขึ้นกับแบบจำลองดิจิทัลของโรงไฟฟ้า และอัลกอริธึมควบคุมเชิงคาดการณ์ที่ขับเคลื่อนด้วย AI ที่ล้ำหน้ายิ่งขึ้น
วันที่โพสต์: 11 ธันวาคม 2025
