ਸਾਰ
ਗਵਰਨਰ ਸਿਸਟਮ ਪਣ-ਬਿਜਲੀ ਉਤਪਾਦਨ ਵਿੱਚ ਇੱਕ ਮਹੱਤਵਪੂਰਨ ਹਿੱਸਾ ਹੈ, ਜੋ ਗਰਿੱਡ ਫ੍ਰੀਕੁਐਂਸੀ ਤਬਦੀਲੀਆਂ ਅਤੇ ਡਿਸਪੈਚ ਕਮਾਂਡਾਂ ਦੇ ਜਵਾਬ ਵਿੱਚ ਟਰਬਾਈਨ ਸਪੀਡ ਅਤੇ ਐਕਟਿਵ ਪਾਵਰ ਆਉਟਪੁੱਟ ਨੂੰ ਨਿਯੰਤ੍ਰਿਤ ਕਰਨ ਲਈ ਜ਼ਿੰਮੇਵਾਰ ਹੈ। ਮਕੈਨੀਕਲ-ਹਾਈਡ੍ਰੌਲਿਕ ਤੋਂ ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ-ਅਧਾਰਿਤ ਗਵਰਨਰਾਂ ਤੱਕ ਵਿਕਾਸ ਇੱਕ ਬੁਨਿਆਦੀ ਤਕਨੀਕੀ ਛਾਲ ਨੂੰ ਦਰਸਾਉਂਦਾ ਹੈ, ਸ਼ੁੱਧਤਾ, ਭਰੋਸੇਯੋਗਤਾ ਅਤੇ ਕਾਰਜਸ਼ੀਲਤਾ ਨੂੰ ਵਧਾਉਂਦਾ ਹੈ। ਇਹ ਲੇਖ ਪਣ-ਬਿਜਲੀ ਐਪਲੀਕੇਸ਼ਨਾਂ ਵਿੱਚ ਆਧੁਨਿਕ ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ-ਅਧਾਰਿਤ ਗਵਰਨਰਾਂ (ਡਿਜੀਟਲ ਗਵਰਨਰ) ਦੇ ਆਰਕੀਟੈਕਚਰ, ਮੁੱਖ ਤਕਨਾਲੋਜੀਆਂ, ਕਾਰਜਸ਼ੀਲਤਾਵਾਂ ਅਤੇ ਫਾਇਦਿਆਂ ਦੀ ਪੜਚੋਲ ਕਰਦਾ ਹੈ।
1. ਜਾਣ-ਪਛਾਣ
ਇੱਕ ਹਾਈਡ੍ਰੋਪਾਵਰ ਗਵਰਨਰ ਦਾ ਮੁੱਖ ਮਿਸ਼ਨ ਟਰਬਾਈਨ-ਜਨਰੇਟਰ ਨੂੰ ਚਲਾਉਣ ਵਾਲੀ ਮਕੈਨੀਕਲ ਪਾਵਰ ਅਤੇ ਗਰਿੱਡ ਦੁਆਰਾ ਮੰਗੀ ਗਈ ਬਿਜਲੀ ਪਾਵਰ ਵਿਚਕਾਰ ਇੱਕ ਸਥਿਰ ਸੰਤੁਲਨ ਬਣਾਈ ਰੱਖਣਾ ਹੈ। ਕੋਈ ਵੀ ਅਸੰਤੁਲਨ ਗਤੀ ਭਟਕਣ ਦਾ ਕਾਰਨ ਬਣਦਾ ਹੈ। ਪਰੰਪਰਾਗਤ ਮਕੈਨੀਕਲ-ਹਾਈਡ੍ਰੌਲਿਕ ਗਵਰਨਰ ਸੈਂਸਿੰਗ ਅਤੇ ਫੀਡਬੈਕ ਲਈ ਫਲਾਈਬਾਲ ਅਤੇ ਗੁੰਝਲਦਾਰ ਲੀਵਰ ਸਿਸਟਮ ਦੀ ਵਰਤੋਂ ਕਰਦੇ ਸਨ। ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰਾਂ ਦੇ ਆਗਮਨ ਨੇ ਇਹਨਾਂ ਸਿਸਟਮਾਂ ਨੂੰ ਸੂਝਵਾਨ ਡਿਜੀਟਲ ਕੰਟਰੋਲਰਾਂ ਵਿੱਚ ਬਦਲ ਦਿੱਤਾ ਹੈ, ਜਿਸ ਨਾਲ ਉੱਨਤ ਨਿਯੰਤਰਣ ਐਲਗੋਰਿਦਮ, ਪਲਾਂਟ ਨਿਯੰਤਰਣ ਪ੍ਰਣਾਲੀਆਂ ਨਾਲ ਸਹਿਜ ਏਕੀਕਰਨ, ਅਤੇ ਉੱਤਮ ਗਤੀਸ਼ੀਲ ਪ੍ਰਦਰਸ਼ਨ ਨੂੰ ਸਮਰੱਥ ਬਣਾਇਆ ਗਿਆ ਹੈ।
2. ਸਿਸਟਮ ਆਰਕੀਟੈਕਚਰ
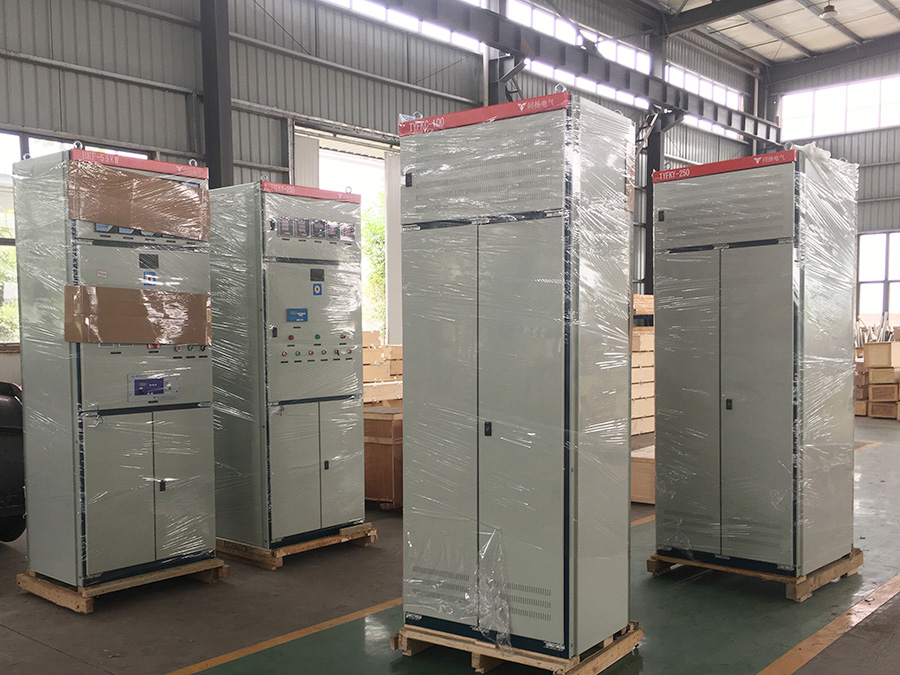
ਇੱਕ ਆਮ ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ-ਅਧਾਰਤ ਗਵਰਨਰ ਸਿਸਟਮ ਵਿੱਚ ਤਿੰਨ ਮੁੱਖ ਪਰਤਾਂ ਹੁੰਦੀਆਂ ਹਨ:
ਕੰਟਰੋਲ ਲੇਅਰ: ਕੋਰ ਇੱਕ ਉੱਚ-ਭਰੋਸੇਯੋਗਤਾ ਉਦਯੋਗਿਕ ਪ੍ਰੋਗਰਾਮੇਬਲ ਲਾਜਿਕ ਕੰਟਰੋਲਰ (PLC) ਜਾਂ ਇੱਕ ਸਮਰਪਿਤ ਡਿਜੀਟਲ ਕੰਟਰੋਲਰ ਹੈ। ਇਹ ਕੰਟਰੋਲ ਐਲਗੋਰਿਦਮ ਨੂੰ ਚਲਾਉਂਦਾ ਹੈ, ਇਨਪੁਟਸ ਦੀ ਪ੍ਰਕਿਰਿਆ ਕਰਦਾ ਹੈ, ਅਤੇ ਆਉਟਪੁੱਟ ਸਿਗਨਲਾਂ ਦੀ ਗਣਨਾ ਕਰਦਾ ਹੈ। ਰਿਡੰਡੈਂਟ ਕੰਟਰੋਲਰ (ਅਕਸਰ ਗਰਮ-ਸਟੈਂਡਬਾਏ ਸੰਰਚਨਾ ਵਿੱਚ) ਨਾਜ਼ੁਕ ਪਲਾਂਟਾਂ ਲਈ ਨਿਰਵਿਘਨ ਕਾਰਜ ਨੂੰ ਯਕੀਨੀ ਬਣਾਉਣ ਲਈ ਮਿਆਰੀ ਹਨ।
ਮਾਪ ਅਤੇ ਇਨਪੁੱਟ ਪਰਤ: ਇਸ ਵਿੱਚ ਮੁੱਖ ਮਾਪਦੰਡਾਂ ਲਈ ਸੈਂਸਰ ਸ਼ਾਮਲ ਹਨ: ਟਰਬਾਈਨ ਸਪੀਡ (ਚੁੰਬਕੀ ਜਾਂ ਬਾਰੰਬਾਰਤਾ ਪ੍ਰੋਬ ਦੁਆਰਾ ਮਾਪੀ ਜਾਂਦੀ ਹੈ), ਗਾਈਡ ਵੈਨ ਜਾਂ ਸੂਈ ਸਥਿਤੀ (ਸਥਿਤੀ ਟ੍ਰਾਂਸਡਿਊਸਰਾਂ ਰਾਹੀਂ), ਪਾਵਰ ਆਉਟਪੁੱਟ, ਅਤੇ ਗਰਿੱਡ ਬਾਰੰਬਾਰਤਾ। ਇਹ ਪਲਾਂਟ ਦੇ ਸੁਪਰਵਾਈਜ਼ਰੀ ਕੰਟਰੋਲ ਜਾਂ ਗਰਿੱਡ ਆਪਰੇਟਰ ਤੋਂ ਸੈੱਟਪੁਆਇੰਟ ਵੀ ਪ੍ਰਾਪਤ ਕਰਦਾ ਹੈ।
ਇਲੈਕਟ੍ਰੋ-ਹਾਈਡ੍ਰੌਲਿਕ ਐਕਚੁਏਸ਼ਨ ਲੇਅਰ: ਕੰਪਿਊਟਿਡ ਡਿਜੀਟਲ ਕੰਟਰੋਲ ਸਿਗਨਲ ਨੂੰ ਇੱਕ ਐਨਾਲਾਗ ਸਿਗਨਲ ਵਿੱਚ ਬਦਲਿਆ ਜਾਂਦਾ ਹੈ ਅਤੇ ਇੱਕ ਇਲੈਕਟ੍ਰੋ-ਹਾਈਡ੍ਰੌਲਿਕ ਕਨਵਰਟਰ (ਆਮ ਤੌਰ 'ਤੇ ਇੱਕ ਸਰਵੋ ਜਾਂ ਅਨੁਪਾਤੀ ਵਾਲਵ) ਦੁਆਰਾ ਵਧਾਇਆ ਜਾਂਦਾ ਹੈ। ਇਹ ਵਾਲਵ ਇੱਕ ਜਾਂ ਇੱਕ ਤੋਂ ਵੱਧ ਐਕਚੁਏਟਰਾਂ (ਸਰਵੋ ਸਿਲੰਡਰਾਂ) ਵਿੱਚ ਹਾਈਡ੍ਰੌਲਿਕ ਤੇਲ ਦੇ ਪ੍ਰਵਾਹ ਨੂੰ ਸਹੀ ਢੰਗ ਨਾਲ ਨਿਯੰਤਰਿਤ ਕਰਦਾ ਹੈ ਜੋ ਟਰਬਾਈਨ ਦੇ ਗਾਈਡ ਵੈਨਾਂ, ਰਨਰ ਬਲੇਡਾਂ (ਕਪਲਾਨ ਟਰਬਾਈਨਾਂ ਵਿੱਚ), ਜਾਂ ਸੂਈ (ਪੈਲਟਨ ਟਰਬਾਈਨਾਂ ਵਿੱਚ) ਨੂੰ ਭੌਤਿਕ ਤੌਰ 'ਤੇ ਹਿਲਾਉਂਦੇ ਹਨ।
3. ਕੋਰ ਕੰਟਰੋਲ ਤਕਨਾਲੋਜੀ
ਡਿਜੀਟਲ ਗਵਰਨਰ ਦੀ ਬੁੱਧੀ ਇਸਦੇ ਸਾਫਟਵੇਅਰ-ਲਾਗੂ ਕੀਤੇ ਕੰਟਰੋਲ ਐਲਗੋਰਿਦਮ ਵਿੱਚ ਹੈ।
PID ਨਿਯੰਤਰਣ: ਅਨੁਪਾਤੀ-ਇੰਟੈਗਰਲ-ਡੈਰੀਵੇਟਿਵ ਐਲਗੋਰਿਦਮ ਅਧਾਰ ਬਣਿਆ ਹੋਇਆ ਹੈ। ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ ਵੱਖ-ਵੱਖ ਓਪਰੇਟਿੰਗ ਮੋਡਾਂ (ਜਿਵੇਂ ਕਿ ਸਟਾਰਟ-ਅੱਪ, ਆਈਸੋਲੇਟਡ ਗਰਿੱਡ, ਵੱਡਾ ਗਰਿੱਡ ਕਨੈਕਸ਼ਨ) ਲਈ P, I, ਅਤੇ D ਪੈਰਾਮੀਟਰਾਂ ਦੀ ਸੁਤੰਤਰ, ਸਟੀਕ ਅਤੇ ਅਨੁਕੂਲ ਟਿਊਨਿੰਗ ਦੀ ਆਗਿਆ ਦਿੰਦਾ ਹੈ।
ਉੱਨਤ ਨਿਯੰਤਰਣ ਰਣਨੀਤੀਆਂ: ਆਧੁਨਿਕ ਗਵਰਨਰ ਅਕਸਰ ਵਧੇਰੇ ਸੂਝਵਾਨ ਤਕਨੀਕਾਂ ਨੂੰ ਸ਼ਾਮਲ ਕਰਦੇ ਹਨ:
ਅਨੁਕੂਲ/ਫਜ਼ੀ ਲਾਜਿਕ ਕੰਟਰੋਲ: ਵੱਖ-ਵੱਖ ਹੈੱਡ ਅਤੇ ਪ੍ਰਵਾਹ ਸਥਿਤੀਆਂ ਦੇ ਅਧੀਨ ਗੈਰ-ਲੀਨੀਅਰ ਟਰਬਾਈਨ ਵਿਸ਼ੇਸ਼ਤਾਵਾਂ ਲਈ ਪੈਰਾਮੀਟਰਾਂ ਨੂੰ ਆਪਣੇ ਆਪ ਐਡਜਸਟ ਕਰਦਾ ਹੈ।
ਸਟੇਟ ਫੀਡਬੈਕ ਕੰਟਰੋਲ: ਲੰਬੇ ਪੈਨਸਟੌਕਸ ਵਾਲੇ ਗੁੰਝਲਦਾਰ ਹਾਈਡ੍ਰੌਲਿਕ ਸਿਸਟਮਾਂ ਲਈ ਸਥਿਰਤਾ ਅਤੇ ਪ੍ਰਤੀਕਿਰਿਆ ਵਿੱਚ ਸੁਧਾਰ ਕਰਦਾ ਹੈ।
ਡਬਲ-ਡੈਰੀਵੇਟਿਵ ਅਤੇ ਪਾਵਰ ਫੀਡਬੈਕ: ਲੋਡ ਰਿਜੈਕਸ਼ਨ ਅਤੇ ਅਸਥਾਈ ਘਟਨਾਵਾਂ ਦੌਰਾਨ ਡੈਂਪਿੰਗ ਨੂੰ ਵਧਾਉਣ ਲਈ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ।
4. ਮੁੱਖ ਕਾਰਜਸ਼ੀਲਤਾਵਾਂ
ਬੁਨਿਆਦੀ ਗਤੀ ਨਿਯਮ ਤੋਂ ਇਲਾਵਾ, ਡਿਜੀਟਲ ਗਵਰਨਰ ਵਿਆਪਕ ਕਾਰਜ ਪ੍ਰਦਾਨ ਕਰਦੇ ਹਨ:
ਓਪਰੇਟਿੰਗ ਮੋਡ ਪ੍ਰਬੰਧਨ: ਸਪੀਡ ਕੰਟਰੋਲ (ਅਲੱਗ-ਥਲੱਗ ਗਰਿੱਡਾਂ ਜਾਂ ਸਟਾਰਟ-ਅੱਪ ਲਈ), ਪਾਵਰ ਕੰਟਰੋਲ (ਗਰਿੱਡ ਨਾਲ ਜੁੜੇ ਡਿਸਪੈਚ ਲਈ), ਅਤੇ ਪਾਣੀ ਦੇ ਪੱਧਰ/ਪ੍ਰਵਾਹ ਕੰਟਰੋਲ (ਸਿੰਚਾਈ ਜਾਂ ਦਰਿਆ ਦੇ ਵਹਾਅ ਦੀਆਂ ਸਕੀਮਾਂ ਲਈ) ਵਿਚਕਾਰ ਸਹਿਜ ਸਵਿਚਿੰਗ।
ਸਟਾਰਟ-ਅੱਪ ਅਤੇ ਸ਼ਟਡਾਊਨ ਸੀਕੁਐਂਸ: ਨਿਰਵਿਘਨ ਅਤੇ ਸੁਰੱਖਿਅਤ ਟਰਬਾਈਨ ਪ੍ਰਵੇਗ, ਸਮਕਾਲੀਕਰਨ ਅਤੇ ਰੋਕਣ ਲਈ ਪੂਰੀ ਤਰ੍ਹਾਂ ਸਵੈਚਾਲਿਤ, ਪ੍ਰੋਗਰਾਮੇਬਲ ਸੀਕੁਐਂਸ।
ਸੁਰੱਖਿਆ ਅਤੇ ਡਾਇਗਨੌਸਟਿਕਸ: ਨਿਰੰਤਰ ਸਵੈ-ਨਿਗਰਾਨੀ, ਨੁਕਸ ਲੌਗਿੰਗ, ਅਤੇ ਸੁਰੱਖਿਆਤਮਕ ਪ੍ਰਤੀਕਿਰਿਆਵਾਂ (ਜਿਵੇਂ ਕਿ, ਓਵਰਸਪੀਡ ਖੋਜ 'ਤੇ ਤੇਜ਼ ਗੇਟ ਬੰਦ ਹੋਣਾ, ਬੈਕਅੱਪ ਚੈਨਲਾਂ 'ਤੇ ਵਾਪਸ ਜਾਣਾ)।
ਸੰਚਾਰ ਅਤੇ ਏਕੀਕਰਣ: ਮਿਆਰੀ ਉਦਯੋਗਿਕ ਪ੍ਰੋਟੋਕੋਲ (IEC 61850, Modbus, PROFIBUS) ਲਈ ਸਮਰਥਨ ਪਲਾਂਟ ਦੇ SCADA (ਸੁਪਰਵਾਈਜ਼ਰੀ ਕੰਟਰੋਲ ਅਤੇ ਡੇਟਾ ਪ੍ਰਾਪਤੀ) ਸਿਸਟਮ ਅਤੇ ਵਿਸ਼ਾਲ ਗਰਿੱਡ ਕੰਟਰੋਲ ਨੈਟਵਰਕ ਵਿੱਚ ਸਹਿਜ ਏਕੀਕਰਨ ਨੂੰ ਸਮਰੱਥ ਬਣਾਉਂਦਾ ਹੈ।
ਪ੍ਰਦਰਸ਼ਨ ਅਨੁਕੂਲਨ: ਮਕੈਨੀਕਲ ਰਗੜ ਲਈ ਡੈੱਡ ਜ਼ੋਨ ਕੰਪਨਸੇਸ਼ਨ ਅਤੇ ਨਾਨਲਾਈਨਰ ਗੇਨ ਐਡਜਸਟਮੈਂਟ ਵਰਗੀਆਂ ਵਿਸ਼ੇਸ਼ਤਾਵਾਂ ਪੂਰੀ ਓਪਰੇਟਿੰਗ ਰੇਂਜ ਵਿੱਚ ਨਿਯੰਤਰਣ ਗੁਣਵੱਤਾ ਵਿੱਚ ਸੁਧਾਰ ਕਰਦੀਆਂ ਹਨ।
5. ਪਰੰਪਰਾਗਤ ਪ੍ਰਣਾਲੀਆਂ ਨਾਲੋਂ ਫਾਇਦੇ
ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ-ਅਧਾਰਿਤ ਗਵਰਨਰਾਂ ਦੇ ਫਾਇਦੇ ਕਾਫ਼ੀ ਹਨ:
ਉੱਚ ਸ਼ੁੱਧਤਾ ਅਤੇ ਸਥਿਰਤਾ: ਡਿਜੀਟਲ ਪ੍ਰੋਸੈਸਿੰਗ ਮਕੈਨੀਕਲ ਲਿੰਕੇਜ ਨਾਲ ਜੁੜੇ ਡ੍ਰਿਫਟ ਅਤੇ ਡੈੱਡ-ਬੈਂਡ ਨੂੰ ਖਤਮ ਕਰਦੀ ਹੈ, ਜਿਸ ਨਾਲ ਬਹੁਤ ਹੀ ਸਟੀਕ ਬਾਰੰਬਾਰਤਾ ਨਿਯੰਤਰਣ (±0.1% ਜਾਂ ਬਿਹਤਰ) ਸੰਭਵ ਹੁੰਦਾ ਹੈ।
ਲਚਕਤਾ ਅਤੇ ਅਨੁਕੂਲਤਾ: ਕੰਟਰੋਲ ਰਣਨੀਤੀਆਂ ਅਤੇ ਮਾਪਦੰਡਾਂ ਨੂੰ ਹਾਰਡਵੇਅਰ ਬਦਲਾਅ ਤੋਂ ਬਿਨਾਂ ਸਾਫਟਵੇਅਰ ਰਾਹੀਂ ਆਸਾਨੀ ਨਾਲ ਸੋਧਿਆ ਜਾ ਸਕਦਾ ਹੈ, ਜਿਸ ਨਾਲ ਖਾਸ ਸਾਈਟ ਸਥਿਤੀਆਂ ਲਈ ਅਨੁਕੂਲਤਾ ਦੀ ਆਗਿਆ ਮਿਲਦੀ ਹੈ।
ਵਧੀ ਹੋਈ ਭਰੋਸੇਯੋਗਤਾ: ਘਟੀ ਹੋਈ ਮਕੈਨੀਕਲ ਘਿਸਾਵਟ, ਵਿਆਪਕ ਡਾਇਗਨੌਸਟਿਕਸ, ਅਤੇ ਬੇਲੋੜੀ ਆਰਕੀਟੈਕਚਰ ਅਸਫਲਤਾਵਾਂ (MTBF) ਵਿਚਕਾਰ ਔਸਤ ਸਮਾਂ ਕਾਫ਼ੀ ਵਧਾਉਂਦੇ ਹਨ।
ਉੱਨਤ ਕਾਰਜਸ਼ੀਲਤਾ: ਪ੍ਰਦਰਸ਼ਨ ਵਿਸ਼ਲੇਸ਼ਣ ਲਈ ਗੁੰਝਲਦਾਰ ਨਿਯੰਤਰਣ ਕ੍ਰਮ, ਸਹਾਇਕ ਗਰਿੱਡ ਸੇਵਾਵਾਂ (ਜਿਵੇਂ ਕਿ ਤੇਜ਼ ਬਾਰੰਬਾਰਤਾ ਪ੍ਰਤੀਕਿਰਿਆ), ਅਤੇ ਡੇਟਾ ਲੌਗਿੰਗ ਨੂੰ ਸਮਰੱਥ ਬਣਾਉਂਦਾ ਹੈ।
ਰੱਖ-ਰਖਾਅ ਅਤੇ ਜਾਂਚ ਦੀ ਸੌਖ: ਨੁਕਸ ਨਿਦਾਨ ਨੂੰ ਸਰਲ ਬਣਾਇਆ ਗਿਆ ਹੈ, ਅਤੇ ਸਿਮੂਲੇਸ਼ਨ ਮੋਡ ਅਸਲ ਟਰਬਾਈਨ ਨੂੰ ਚਲਾਏ ਬਿਨਾਂ ਪੂਰੀ ਤਰ੍ਹਾਂ ਜਾਂਚ ਦੀ ਆਗਿਆ ਦਿੰਦੇ ਹਨ।
6. ਸਿੱਟਾ
ਮਾਈਕ੍ਰੋਪ੍ਰੋਸੈਸਰ-ਅਧਾਰਤ ਗਵਰਨਰ ਆਧੁਨਿਕ ਪਣ-ਬਿਜਲੀ ਨਿਯੰਤਰਣ ਲਈ ਨਿਸ਼ਚਿਤ ਹੱਲ ਹੈ। ਇਹ ਇੱਕ ਸਧਾਰਨ ਰੈਗੂਲੇਟਰ ਤੋਂ ਇੱਕ ਬੁੱਧੀਮਾਨ, ਨੈੱਟਵਰਕਡ ਕੰਟਰੋਲ ਨੋਡ ਵਿੱਚ ਵਿਕਸਤ ਹੋਇਆ ਹੈ ਜੋ ਪਲਾਂਟ ਕੁਸ਼ਲਤਾ, ਗਰਿੱਡ ਸਥਿਰਤਾ ਅਤੇ ਜ਼ਰੂਰੀ ਗਰਿੱਡ ਸੇਵਾਵਾਂ ਦੀ ਵਿਵਸਥਾ ਲਈ ਮਹੱਤਵਪੂਰਨ ਹੈ। ਜਿਵੇਂ-ਜਿਵੇਂ ਨਵਿਆਉਣਯੋਗ ਊਰਜਾ ਪ੍ਰਵੇਸ਼ ਵਧਦਾ ਹੈ, ਡਿਜੀਟਲ ਗਵਰਨਰਾਂ ਦਾ ਤੇਜ਼, ਸਹੀ ਅਤੇ ਲਚਕਦਾਰ ਜਵਾਬ ਪਾਵਰ ਸਿਸਟਮ ਜੜਤਾ ਅਤੇ ਬਾਰੰਬਾਰਤਾ ਸਥਿਰਤਾ ਨੂੰ ਬਣਾਈ ਰੱਖਣ ਵਿੱਚ ਹੋਰ ਵੀ ਮਹੱਤਵਪੂਰਨ ਹੋ ਜਾਵੇਗਾ। ਭਵਿੱਖ ਦੇ ਵਿਕਾਸ ਸੰਭਾਵਤ ਤੌਰ 'ਤੇ ਵਧੀ ਹੋਈ ਸਾਈਬਰ ਸੁਰੱਖਿਆ, ਪਲਾਂਟ-ਵਿਆਪੀ ਡਿਜੀਟਲ ਜੁੜਵਾਂ ਨਾਲ ਡੂੰਘੇ ਏਕੀਕਰਨ, ਅਤੇ ਵਧੇਰੇ ਉੱਨਤ AI-ਸੰਚਾਲਿਤ ਭਵਿੱਖਬਾਣੀ ਨਿਯੰਤਰਣ ਐਲਗੋਰਿਦਮ 'ਤੇ ਕੇਂਦ੍ਰਤ ਹੋਣਗੇ।
ਪੋਸਟ ਸਮਾਂ: ਦਸੰਬਰ-11-2025
